描述
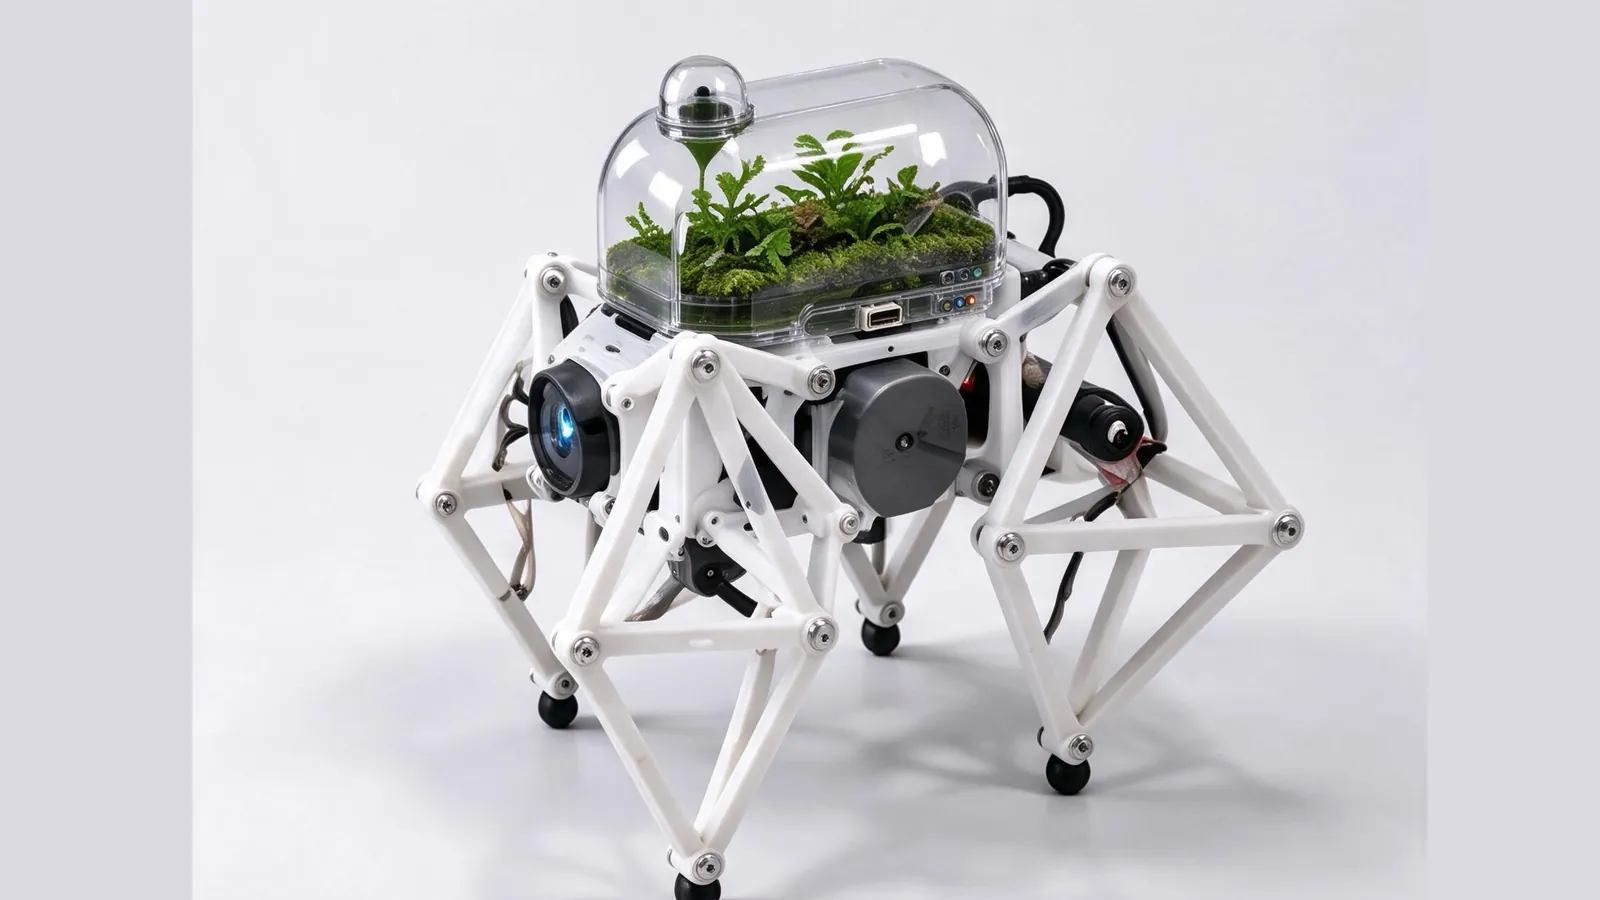
《四足机器人》是一件「会移动的微型生态装置」。它以开放式的四足机械结构为基础,把 3D 打印的连杆结构和一个微型生态系统结合在一起:保留原有轻量化的机械骨架,在中央加上一个可拆卸的透明植物舱,让植物、传感器和机器人的运动结构共存。
机器人在移动过程中可以感知温度、湿度、光照等环境信息,并通过灯光或数据反馈呈现环境状态。它不刻意隐藏机械结构,而是把机械、植物和电子元件都当作视觉的一部分。它既是一台能运动的四足机器人,也是一件可以不断扩展功能的艺术科技作品;作者把它作为一份献给「思辨设计」的礼物。
项目并非从零研发,而是在现有开源四足机器人的基础上做二次设计和改造。机械结构和开源设计思路参考了 OpenQuadruped 等开源项目,这些项目公开了 3D 打印结构、STL 模型、硬件资料、物料清单(BOM)和控制相关内容。目前已有基础的机器人结构和 3D 打印实物;在保留原有运动机构和控制系统的基础上,作者借助 Tripo 做外观设计和三维建模,再结合开源硬件资料做模块化改造,加入生态植物、环境感知和灯光互动等功能,形成「AI 生成 + 开源硬件 + 3D 打印」的设计流程。
Tripo 用在哪里
Tripo 负责把机器人的外观概念变成可编辑的三维模型。
- 外观建模:用 Tripo 把二维的机器人外观概念快速转成可编辑的三维模型,用于外观结构验证和 3D 打印前期的探索。
- 设计流程:再结合 OpenQuadruped 等开源项目的结构资料,形成「AI 生成 + 开源硬件 + 3D 打印」的流程,在保留原有运动机构和控制系统的前提下做外观设计。